الحركة الدورانية
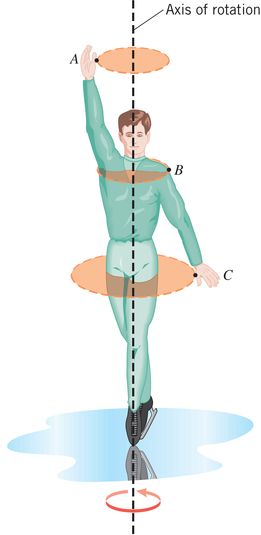
سننظر بشكل أساسي في دوران الأجسام الصلبة حول محور ثابت.
الجسم الصلب هو جسم ذو شكل محدد لا يتغير، بحيث تبقى الجسيمات المكونة له في مواقع ثابتة بالنسبة لبعضها البعض (أي جسم حقيقي قادر على التشوه عندما تؤثر عليه قوة، ولكن مفهوم الجسم الصلب المثالي مفيد جدًا كتقريب جيد). يمكن تحليل حركة الجسم الصلب على أنها الحركة الانتقالية لمركز كتلة الجسم، بالإضافة إلى الحركة الدورانية حول مركز كتلته. لقد ناقشنا بالفعل الحركة الانتقالية بالتفصيل، لذا نركز الآن على الحركة الدورانية البحتة. سوف نقوم بتطوير فهمنا للحركة الدورانية بطريقة موازية لتلك المستخدمة في الحركة الانتقالية في المقالات السابقة. لقد بدأنا في المقالات السابقة بتعريف المتغيرات الحركية للحركة الانتقالية: الموضع، والسرعة، والتسارع. نحن نفعل الشيء نفسه هنا بالنسبة للحركة الدورانية.
ونعني بالحركة الدورانية البحتة أن جميع نقاط الجسم تتحرك في دوائر، وأن مراكز هذه الدوائر كلها تقع على خط واحد يسمى محور الدوران.
كل نقطة في جسم يدور حول محور ثابت تتحرك في دائرة مركزها على محور الدوران ونصف قطرها $r$، مسافة تلك النقطة من محور الدوران. الخط المستقيم المرسوم من المحور إلى أي نقطة في الجسم يمسح نفس الزاوية $\theta$ في نفس الفترة الزمنية.
الكميات الزاوية
الموضع الزاوي (نظام الإحداثيات القطبية مع O عند محور الدوران)
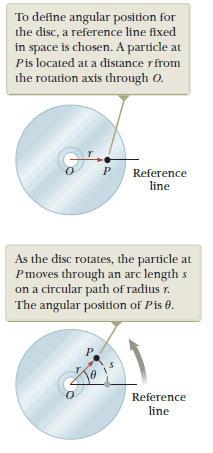 للإشارة إلى الموضع الزاوي لجسم يدور، أو مدى دورانه، نأخذ نقطة صغيرة على الجسم (تتحرك في مسار دائري على مسافة ثابتة) $r$ من الأصل)، وحدد الزاوية $\theta$ لخط مستقيم مرسوم من المحور إلى نقطة صغيرة ($r$) فيما يتعلق بخط مرجعي، مثل $x$ المحور كما هو موضح في الشكل:
في هذا التمثيل الزاوية $\theta$ التغييرات في الوقت المناسب $r$ يبقى ثابتا. عندما يتحرك الجسيم على طول الدائرة من الخط المرجعي، الذي يقع في الزاوية $\theta=0$، فإنه يتحرك عبر قوس من الطول $s$.
الزاوية $\theta$ غالبًا ما يتم التعبير عنها في واحدة من ثلاث وحدات. الأولى هي الدرجة العلمية، ومن المعلوم أن بقياس 360 درجة. الوحدة الثانية هي الثورة (rev)، وهي دورة واحدة تمثل دورة واحدة كاملة 360 درجة. ومع ذلك، فإن المجموعة الأكثر شهرة من وجهة النظر العلمية هي وحدة النظام الدولي للوحدات (SI) التي تسمى الراديان (rad).
يوضح الشكل كيفية تعريف الراديان، فعندما يدور القرص، ترسم النقطة قوسًا من الطول $s$، والتي تقاس على طول دائرة نصف القطر $r$. الزاوية $\theta$ يتم تعريفه بالراديان على النحو التالي:
$$\theta \;\text{(in radians)}=\dfrac{\text{Arc length}}{\text{Radius}}=\dfrac{s}{r} $$
وفقًا لهذا التعريف، فإن الزاوية بالراديان هي نسبة طولين ؛ على سبيل المثال، متر/متر.وبالتالي، في الحسابات، يتم التعامل مع الراديان كعدد بدون وحدات وليس له أي تأثير على الوحدات الأخرى التي يضربها أو يقسمها. ومع ذلك، عند إعطاء زاوية بالراديان راديان مختصر()، نذكر دائمًا RAD لتذكيرنا بأنها ليست درجات.
يتم تعريف الراديان الواحد على أنه الزاوية التي يقابلها قوس طوله يساوي نصف القطر.
من المفيد التعبير عن الزاوية $\theta$ بالراديان، لأنه طول القوس $s$ يتم طرحه في أي دائرة نصف قطرها $r$ يمكن حسابها عن طريق الضرب $\theta$ بواسطة $r$.
للتحويل بين الدرجات والراديان، من الضروري فقط أن نتذكر أن طول القوس لدائرة كاملة من نصف القطر $r$ هو محيط ($2 \pi r$). لذلك، من المعادلة أعلاه، فإن عدد الراديان الذي يتوافق مع ثورة واحدة هو:
$$\theta =\dfrac{s}{r}=\dfrac{2 \pi r}{r}= 2 \pi \;\mathrm{rad}$$
منذ $2 \pi$ راد يصل بـ 360 درجة، وعدد الدرجات في راديان واحد هو:
$$360^o= 2 \pi \;\mathrm{rad}$$ $$1 \;\mathrm{rad} =\dfrac{360^o}{2 \pi}=57.3^o$$
لأن القرص في الشكل أعلاه هو جسم صلب، حيث يتحرك الجسيم خلال زاوية $\theta$ من الخط المرجعي، فإن كل الجسيمات الأخرى الموجودة على الجسم تدور بنفس الزاوية $\theta$. لذلك، يمكننا ربط الزاوية $\theta$ مع الجسم الصلب بأكمله وكذلك مع الجسيم الفردي، مما يسمح لنا بتحديد الموضع الزاوي لجسم صلب في حركته الدورانية. نختار خطًا مرجعيًا على الكائن، مثل خط متصل $O$ والجسيم المختار على الكائن. الموضع الزاوي للجسم الصلب هو الزاوية $\theta$ بين هذا الخط المرجعي على الجسم والخط المرجعي الثابت في الفضاء، والذي غالبًا ما يتم اختياره على أنه الخط المرجعي $x$ محور. يشبه هذا التحديد الطريقة التي نحدد بها موضع الجسم في حركة انتقالية أحادية البعد كالمسافة $x$ بين الكائن والموضع المرجعي، وهو الأصل، $(x = 0)$. ولذلك الزاوية $\theta$ يلعب نفس الدور في الحركة الدورانية التي يلعبها الموضع $x$ يفعل في حركة انتقالية أحادية البعد.
الإزاحة الزاوية
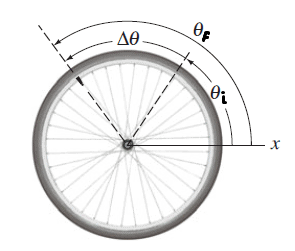 عندما يدور جسم مثل عجلة الدراجة في الشكل من موضع أولي محدد بواسطة $\theta_i$، إلى موقف نهائي ما، $\theta_f$، فإن الخط المرجعي المثبت على الكائن يكتسح زاوية $\Delta \theta$، وتعرف هذه الكمية بأنها الإزاحة الزاوية للجسم الصلب:
$$\Delta \theta=\theta_f - \theta_i$$
قد يدور الجسم الدوار إما عكس اتجاه عقارب الساعة أو في اتجاه عقارب الساعة، ويمكن تحديد الاتجاه بعلامة + أو -. والتقليد القياسي يدعو إلى أن الإزاحة عكس اتجاه عقارب الساعة موجبة والإزاحة في اتجاه عقارب الساعة سالبة.
السرعة الزاوية
السرعة الزاوية, $\omega$، يتم تعريفه قياسا على السرعة الخطية (التحويلية). بدلًا من الإزاحة الخطية، نستخدم الإزاحة الزاوية. وبالتالي يتم تعريف السرعة الزاوية المتوسطة لجسم يدور حول محور ثابت على النحو التالي:
$$\bar{\omega}=\dfrac{\Delta \theta}{\Delta t}$$
أين $\Delta \theta$ هي الزاوية التي يدور خلالها الجسم خلال الفترة الزمنية $\Delta t$.
السرعة الزاوية اللحظية هي الحد الأقصى لهذه النسبة $\Delta t$ يقترب من الصفر:
$$\omega = \lim_{\Delta t \to 0} \dfrac{\Delta \theta}{\Delta t}$$
يتم تحديد السرعة الزاوية عمومًا بالراديان في الثانية (راد/ثانية)، على الرغم من استخدام وحدات أخرى مثل الدورات في الدقيقة (دورة/دقيقة أو دورة في الدقيقة). لاحظ أن جميع النقاط في جسم صلب تدور بنفس السرعة الزاوية، لأن كل موضع في الجسم يتحرك عبر نفس الزاوية في نفس الفترة الزمنية.
بالاتفاق مع اتفاقية الإشارة المعتمدة للإزاحة الزاوية، تكون السرعة الزاوية موجبة عندما يكون الدوران عكس اتجاه عقارب الساعة وسالبًا عندما يكون في اتجاه عقارب الساعة.
قد تحتوي السرعة الزاوية على وحدات دوران في الدقيقة (دورة/دقيقة أو دورة في الدقيقة)، لأنه يمكننا ربط السرعة الزاوية $\omega$ لتردد الدوران، $f$. التردد هو عدد الدورات الكاملة (rev) في الثانية. دورة واحدة (المجلة، على سبيل المثال) تقابل $2 \pi$ الراديان، وبالتالي (1 دورة/ثانية= $2 \pi$ راد/ثانية). ومن ثم، بشكل عام، فإن التردد $f$ ويرتبط بالسرعة الزاوية من خلال:
$$f=\dfrac{\omega}{2 \pi} \;\;\;\;\;\;\;\;\;\;\;\;\; \omega=2 \pi f$$
تُعطى وحدة التردد، الدورات في الثانية (الدورات)، الاسم الخاص هيرتز (هرتز). أي (1 هرتز=1 دورة/ثانية). لاحظ أن "الثورة" ليست وحدة حقًا، لذلك يمكننا أيضًا كتابة (1 هرتز=1 $s^{-1}$)
الوقت اللازم لثورة واحدة كاملة يسمى الفترة T، ويرتبط بالتردد بواسطة $T=\dfrac{1}{f}$
التسارع الزاوي
التسارع الزاوي, $\alpha$، قياسًا على التسارع الخطي، يتم تعريفه على أنه التغير في السرعة الزاوية مقسومًا على الوقت اللازم لإجراء هذا التغيير. يتم تعريف متوسط التسارع الزاوي على النحو التالي:
$$\bar{\alpha}=\dfrac{\Delta \omega}{\Delta t}$$
أين $\Delta \omega= \omega_f - \omega_i$, $\omega_i$ هي السرعة الزاوية في البداية، و $\omega_f$ هي السرعة الزاوية بعد فترة زمنية $\Delta t$.
يتم تعريف التسارع الزاوي اللحظي على أنه الحد الأقصى لهذه النسبة مع اقترابها $\Delta t$ صفر:
$$\alpha = \lim_{\Delta t \to 0} \dfrac{\Delta \omega}{\Delta t}$$
منذ $\omega$ هو نفسه بالنسبة لجميع نقاط الجسم الدوار، إذن أيضًا $\alpha$ سيكون هو نفسه بالنسبة لجميع النقاط. هكذا، $\omega$ و $\alpha$ هي خصائص الكائن الدوار ككل. مع $\omega$ تقاس بالراديان في الثانية و $t$ في ثواني، $\alpha$ لديه وحدات راديان في الثانية المربعة ($rad/s^2$). التسارع الزاوي $+5 \;rad/s^2$على سبيل المثال، يعني أن السرعة الزاوية للجسم الدوار تزداد بمقدار +5 راديان في الثانية خلال كل ثانية من التسارع.
لاحظ ذلك $\alpha$ يكون موجبًا عندما تزداد سرعة جسم صلب يدور عكس اتجاه عقارب الساعة أو عندما تتباطأ حركة جسم صلب يدور في اتجاه عقارب الساعة خلال فترة زمنية معينة.
الوضع الزاوي ($\theta$)، السرعة الزاوية ($\omega$) والتسارع الزاوي ($\alpha$) تشبه الموقف الترجمي ($x$)، سرعة الترجمة ($v$)، والتسارع الترجمي ($a$). المتغيرات $\theta$, $\omega$، و $\alpha$ تختلف أبعادا عن المتغيرات $x$, $v$، و $a$ فقط بعامل له وحدة الطول.
الطبيعة المتجهة للمتغيرات الزاوية
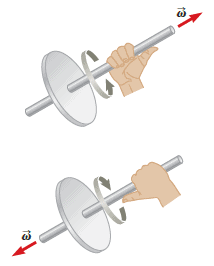 مثل السرعة الخطية والتسارع الخطي، فإن الكميات الزاوية هي أيضًا متجهات ولها اتجاه بالإضافة إلى الحجم. لم نحدد أي اتجاه في الفضاء للسرعة الزاوية والتسارع الزاوي. وبما أننا نفكر في الدوران حول محور ثابت، يمكننا استخدام الرموز غير المتجهة والإشارة إلى اتجاهات المتجهات عن طريق تعيين إشارة موجبة أو سالبة إلى $\omega$ و $\alpha$ كما نوقش في وقت سابق. عندما يدور جسم صلب حول محور ثابت، فإن المحور هو الذي يحدد الحركة، ويشير متجه السرعة الزاوية على طول هذا المحور. ولذلك فإن توجيهات $\vec{\omega}$ و $\vec{\alpha}$ تقع على طول هذا المحور. لتوضيح هذه الاتفاقية، من المناسب استخدام قاعدة اليد اليمنى الموضحة في الشكل.
قاعدة اليد اليمنى: أمسك محور الدوران بيدك اليمنى، بحيث تدور أصابعك حول المحور بنفس معنى الدوران. يشير إبهامك الممتد على طول المحور في اتجاه متجه السرعة الزاوية.
لا يتحرك أي جزء من الجسم الدوار في اتجاه متجه السرعة الزاوية.
اتجاه $\vec{\alpha}$ يتبع من تعريفه. ينشأ التسارع الزاوي عندما تتغير السرعة الزاوية، ويشير متجه التسارع أيضًا على طول محور الدوران. متجه التسارع له نفس اتجاه التغير في السرعة الزاوية. أي أنه عندما يزداد حجم السرعة الزاوية (وهي السرعة الزاوية)، يشير متجه التسارع الزاوي في نفس اتجاه السرعة الزاوية. على العكس من ذلك، عندما يتناقص مقدار السرعة الزاوية، يشير متجه التسارع الزاوي في الاتجاه المعاكس للسرعة الزاوية.
الشكل الرقمي: قاعدة اليد اليمنى
|
مفاهيم الخريطة: الحركة الدورانية
|
|---|
التسارع الزاوي المستمر
في دراستنا للحركة الانتقالية، بعد إدخال المتغيرات الحركية، أخذنا في الاعتبار الحالة الخاصة للجسيم تحت تسارع ثابت. نحن نتبع نفس الإجراء هنا بالنسبة لجسم صلب تحت تسارع زاوي ثابت.
يتطلب الوصف الكامل للحركة الدورانية قيمًا للمتغيرات الخمسة: الإزاحة الزاوية $\Delta \theta$، التسارع الزاوي $\alpha$، السرعة الزاوية النهائية $\omega$، السرعة الزاوية الأولية $\omega_0$، والوقت المنقضي $\Delta t$.
نلخص هذه المعادلات الزاوية هنا، مقابل معادلاتها الخطية (للبساطة نختار $\theta_0=0 \;\mathrm{rad}$ في الوقت الأولي $t_0=0$):
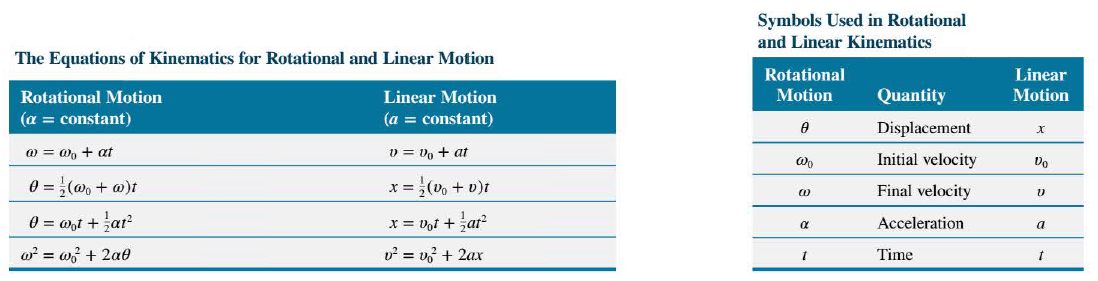
الكميات الزاوية والتحويلية
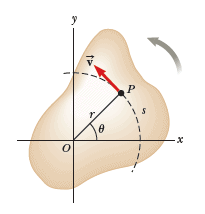 الآن، نستنتج بعض العلاقات المفيدة بين السرعة الزاوية والتسارع لجسم صلب يدور وسرعة الانتقال وتسارع نقطة في الجسم. وللقيام بذلك، يجب أن نضع في اعتبارنا أنه عندما يدور جسم صلب حول محور ثابت، فإن كل جسيم من الجسم يتحرك في دائرة مركزها يقع على محور الدوران. دعونا الآن نعمم على كائن عشوائي ثلاثي الأبعاد، كما في الشكل:
يتم اختيار محور مرجعي ثابت في الفضاء - المحور x وننظر إلى حركة نقطة واحدة P الموجودة داخل الكائن.
لأن النقطة P في التحركات في دائرة، فإن ناقل السرعة الانتقالية $\vec{v}$ تكون دائمًا مماسة للمسار الدائري، ومن ثم تسمى السرعة العرضية.
حجم السرعة العرضية للنقطة P هو حسب التعريف السرعة العرضية $v= ds/dt$، أين $s$ هي المسافة التي قطعتها هذه النقطة مقاسة على طول المسار الدائري.
مذكرا بذلك $s = r \theta$بشرط ذلك $\theta$ يتم قياسه بالراديان. مع ملاحظة أنه بالنسبة لنقطة معينة على الجسم، $r$ ثابت فنحصل على :
$$ v=\dfrac{ds}{dt}=r\dfrac{d \theta}{dt}$$ $$v= r \omega$$
نجد نفس العلاقة بين الجسيمات عند كل نقطة على جسم صلب. على الرغم من أن كل نقطة على الجسم الصلب لها نفس السرعة الزاوية، إلا أنه ليس كل نقطة لها نفس السرعة العرضية $r$ ليست هي نفسها لجميع النقاط على الكائن. توضح هذه المعادلة أن السرعة العرضية لنقطة ما على الجسم الدوار تزداد كلما تحرك الشخص إلى الخارج من مركز الدوران، كما نتوقع بشكل بديهي. على سبيل المثال، يتحرك الطرف الخارجي لمضرب الجولف المتأرجح بشكل أسرع بكثير من النقطة القريبة من المقبض.
من المهم التأكيد على أنه يجب التعبير عن السرعة الزاوية في المعادلة أعلاه بقياس نصف قطري (على سبيل المثال، بالرادار/ثانية )؛ لا توجد وحدات أخرى، مثل الدورات في الثانية، مقبولة. ينشأ هذا التقييد لأنه تم اشتقاق المعادلة باستخدام تعريف القياس الراديان.
يمكننا ربط التسارع الزاوي للجسم الصلب الدوار بالتسارع العرضي (المكون العرضي للتسارع الانتقالي) للنقطة P. إذا تم قياس الوقت بالنسبة إلى $t_0 = 0$ ق، يتم إعطاء تعريف التسارع الخطي بواسطة $\left(a=\dfrac{v-v_0}{t} \right)$، لذا:
$$a_T=\dfrac{r \omega -r \omega_0}{t}=r \left( \dfrac{ \omega - \omega_0}{t} \right)$$ $$a_T=r \alpha$$
توضح هذه النتيجة أنه بالنسبة لقيمة معينة $\alpha$، التسارع العرضي $a_T$ يتناسب مع نصف القطر r . وفي هذا التعبير مصطلحات $a_T$ والإشارة إلى مقادير الأعداد المعنية، دون الرجوع إلى أي علامة جبرية. علاوة على ذلك، كما هو الحال بالنسبة ل $\omega$، يمكن استخدام قياس الراديان فقط $\alpha$.
هناك ميزة لاستخدام السرعة الزاوية $\omega$ والتسارع الزاوي $\alpha$ لوصف الحركة الدورانية لجسم صلب. والميزة هي أن هذه الكميات الزاوية تصف حركة الجسم بأكمله. وعلى النقيض من ذلك، الكميات العرضية $v$ و $a_T$ تصف فقط حركة نقطة واحدة على الجسم، وتشير المعادلات المذكورة أعلاه إلى أن النقاط المختلفة تقع على مسافات مختلفة $r$ لها سرعات عرضية وتسارعات مختلفة.
التسارع المركزي والتسارع العرضي
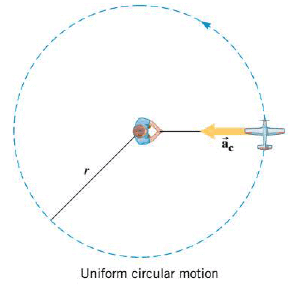 عندما يكتسب جسم السرعة أثناء تحركه حول دائرة، فإنه يكون له تسارع عرضي، كما نوقش أعلاه. بالإضافة إلى ذلك، يتمتع الجسم أيضًا بتسارع جاذب مركزي، كما هو موضح في حركة دائرية موحدة، حيث يتحرك الجسيم بسرعة عرضية ثابتة على مسار دائري. السرعة العرضية $v$ هو حجم ناقل السرعة العرضية. حتى عندما يكون مقدار السرعة العرضية ثابتًا، يكون هناك تسارع، لأن اتجاه السرعة يتغير باستمرار. ولأن التسارع الناتج يشير إلى مركز الدائرة، فإنه يسمى التسارع المركزي. حجم $\vec{a_c}$ يكون:
$$a_c= \dfrac{v^2}{r}$$
يمكننا التعبير عن التسارع المركزي لجسيم يتحرك بشكل دائري منتظم بدلالة السرعة الزاوية للجسم، $\omega$، عن طريق الاستبدال $v$ في معادلة التسارع المركزي:
$$a_c=\dfrac{ \left( r \omega \right)^2}{r}=r \omega^2$$
يمكن استخدام المقياس الراديان (راد/ثانية) فقط للفوز بهذه النتيجة، لأن العلاقة $v = r \omega$ يفترض قياس راديان.
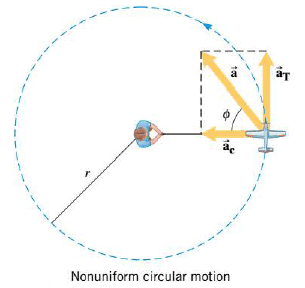 أثناء النظر في الحركة الدائرية المنتظمة، تجاهلنا تفاصيل كيفية إنشاء الحركة في المقام الأول. في الشكل، على سبيل المثال، افترض أن محرك الطائرة ينتج قوة دفع في الاتجاه العرضي، وهذه القوة تؤدي إلى تسارع عرضي. ورداً على ذلك، تزداد السرعة العرضية للمستوى من لحظة إلى أخرى، حتى تظهر الحالة الموضحة في الرسم. وبينما تتغير السرعة العرضية، تسمى الحركة حركة دائرية غير منتظمة.
وبما أن اتجاه وحجم السرعة العرضية يتغيران، فإن الطائرة تواجه مكونين من مكونات التسارع في وقت واحد.
ويعني تغير الاتجاه أن هناك تسارعًا مركزيًا $\vec{a_c}$. حجم $\vec{a_c}$ في أي لحظة يمكن حسابها باستخدام قيمة السرعة الزاوية اللحظية ونصف القطر ($a_c=r \omega^2$).
وحقيقة أن مقدار السرعة العرضية يتغير يعني أن هناك أيضًا تسارعًا عرضيًا $\vec{a_T}$. حجم $\vec{a_T}$ يمكن تحديدها من التسارع الزاوي وفقا ل $\vec{a_T} = r \alpha$، كما ناقشنا من قبل. يتم إعطاء التسارع الإجمالي بواسطة المجموع المتجه لـ $\vec{a_c}$ و $\vec{a_T}$. منذ $\vec{a_c}$ و $\vec{a_T}$ متعامدين، مقدار التسارع الكلي $\vec{a}$ ويمكن الحصول عليها من نظرية فيثاغورس على النحو التالي:
$$ a = \sqrt{a_c^2 + a_T^2} = \sqrt{r^2 \omega^4 + r^2 \alpha^2}= r \sqrt{ \omega^4 + \alpha^2}$$
وهذا هو مقدار التسارع الكلي عند النقطة P على الجسم الصلب الدوار.
بينما الزاوية $\phi$ في الرسم يمكن تحديده من $\left( \tan \phi= a_T / a_c \right)$ .
المحاكاة الرقمية: الحركة الدائرية المنتظمة والحركة الدائرية غير المنتظمة
|
الشكل الرقمي: الحركة الدائرية المنتظمة والحركة الدائرية غير المنتظمة
|
|---|
حركة التدحرج (بدون انزلاق)
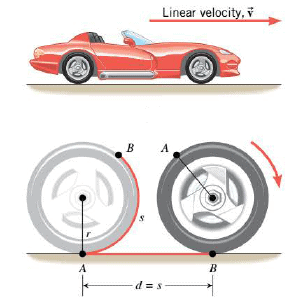 جوهر حركة التدحرج هو عدم الانزلاق عند نقطة التلامس حيث يلامس الإطار الأرض. بشكل تقريبي جيد، فإن إطارات السيارة التي تتحرك بشكل طبيعي تتدحرج ولا تنزلق. في المقابل، فإن الإطارات الصاخبة التي تصاحب بداية سباق السحب تدور، لكنها لا تتدحرج بينما تدور بسرعة وتنزلق على الأرض. عندما تتدحرج الإطارات في الشكل، توجد علاقة بين السرعة الزاوية التي تدور بها الإطارات والسرعة الخطية (الثابتة المفترضة) التي تتحرك بها السيارة للأمام. في الرسم، ضع في اعتبارك النقطتين A وB الموجودتين على الإطار الأيسر. بين هذه النقاط نقوم بوضع طبقة من الطلاء الأحمر على مداس الإطار؛ يبلغ طول هذا القوس الدائري من الطلاء $s$. يتدحرج الإطار بعد ذلك إلى اليمين حتى تلامس النقطة B الأرض. عندما يتدحرج الإطار، يخرج كل الطلاء عن الإطار ويلتصق بالأرض، تاركًا وراءه الخط الأحمر الأفقي الموضح في الرسم. يتحرك محور العجلة عبر مسافة خطية $d$وهو ما يعادل طول الشريط الأفقي للطلاء. بما أن الإطار لا ينزلق، فإن المسافة $d$ يجب أن يكون مساوياً لطول القوس الدائري $s$، يتم قياسها على طول الحافة الخارجية للإطار:
$$d = s$$
يوضح قسمة طرفي هذه المعادلة على الوقت المنقضي t ما يلي:
$$\dfrac{d}{t} = \dfrac{s}{t}$$
المصطلح d/t هو السرعة التي يتحرك بها المحور بالتوازي مع الأرض - أي السرعة الخطية للسيارة. المصطلح s/t هو السرعة المماسية التي تتحرك عندها نقطة على الحافة الخارجية للإطار بالنسبة للمحور (الذي يرتبط بالسرعة الزاوية $\omega$ حول المحور). لذلك هناك علاقة بسيطة بين السرعة الخطية $v$ للمحور والسرعة الزاوية للعجلة الدوارة أو المجال: وهي، $v = r \omega$ (حيث r هو نصف القطر)، وتكون هذه العلاقة صالحة فقط في حالة عدم وجود انزلاق.
إذا كانت السيارة لديها تسارع خطي موازٍ للأرض، فإن نقطة على الحافة الخارجية للإطار تشهد تسارعًا عرضيًا $a_T$ نسبة إلى المحور. يكشف نفس نوع المنطق المستخدم في الفقرة السابقة أن مقادير هذه التسارعات هي نفسها وأنها مرتبطة بالتسارع الزاوي للعجلة بالنسبة للمحور: $a = r \alpha$
You don`t have permission to comment here!
Report